Южнокорейски учени разработват луноход с колела, вдъхновени от изкуството на оригами
 Сгъваемите колела могат да увеличават диаметъра си повече от два пъти, което ще позволи на бъдещия луноход да изследва труднодостъпни пещери и подземни тунели на Луната
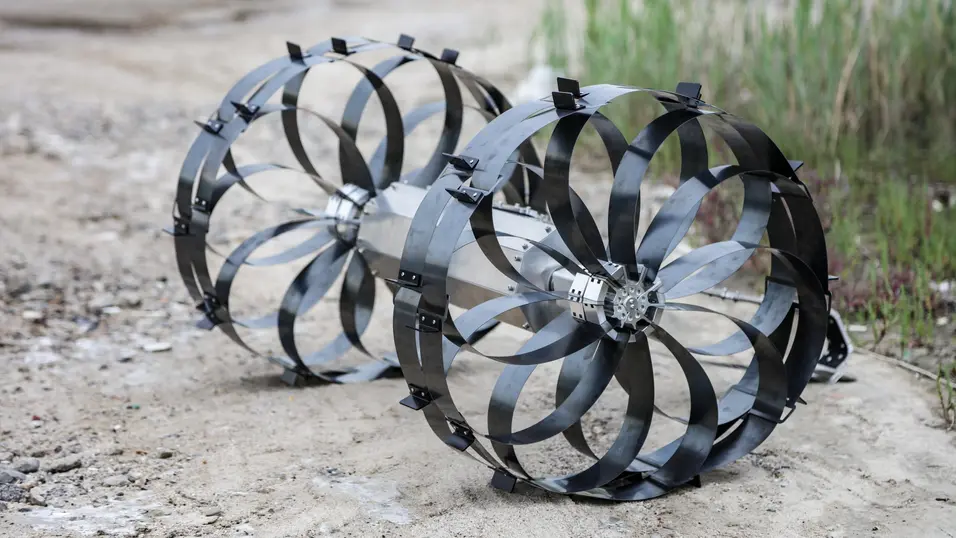

Южнокорейски изследователи разработват роботизирано превозно средство, предназначено да улесни изследването на някои от най-труднодостъпните райони на Луната. Основната иновация е в колелата, които могат да се сгъват при транспортиране и да увеличават диаметъра си повече от два пъти при разгъване.
Проектът се разработва от специалисти от Корейския институт за напреднали науки и технологии (KAIST) в сътрудничество с частната компания за космическа роботика Unmanned Exploration Laboratory (UEL), съобщава CNN.
Изследователите се надяват технологията да бъде включена в бъдещата южнокорейска лунна мисия, планирана за 2030 г., макар участието на лунохода все още да не е потвърдено.
„Колелата са изградени от множество гъвкави ленти, които се преплитат една с друга“, обяснява пред CNN докторантът Сънг-бин Ли от Лабораторията по аерокосмическа роботика и механизми (ARML) към KAIST.
При разработването на конструкцията той черпи вдъхновение от т.нар. мост на Леонардо да Винчи, самоподдържаща се структура, чиито елементи остават свързани благодарение на геометрията, гравитацията и триенето, без да се нуждаят от допълнително закрепване.
Съчетаването на тази концепция с принципите на оригами позволява създаването на колело, което може да променя формата си, без да използва въздух под налягане.
„Ключовата характеристика на оригами е способността да променя формата си“, посочва Ли.
След тригодишна работа екипът разработва колело, което в сгънато състояние е с диаметър около 23 сантиметра, а след разгъване достига приблизително 50 сантиметра.
Така то заема по-малко пространство в спускаемия апарат при транспортиране, като същевременно осигурява на лунохода по-добри възможности за придвижване по неравен терен.
Размерите и принципът на конструкцията са описани и в официална публикация на KAIST.
Защо обикновените колела не са подходящи за лунните пещери?
Проектът се ръководи от доц. Де-йънг Ли, директор на лабораторията ARML към KAIST. По думите му традиционните механизми за промяна на формата обикновено изискват повече пространство, имат по-голяма маса и включват сложни механични компоненти, което увеличава риска от повреди при космически мисии.
Новата конструкция използва еластични метални ленти, подредени в спираловидна форма. Те позволяват на колелото да се деформира, като същевременно запазва необходимата здравина.
Лентите са изработени от огнеустойчива високовъглеродна стомана, която осигурява гъвкавост и устойчивост при екстремни условия. Това е особено важно за работа на Луната, където температурните разлики могат да надхвърлят 260 градуса по Целзий.
Една от основните цели на изследователите е бъдещият луноход да проучва т.нар. лавови тунели, подземни кухини, образувани вследствие на вулканична активност в далечното минало.
Тези структури представляват интерес за космическите агенции, тъй като биха могли да осигурят естествена защита от космическа радиация, екстремни температури и микрометеорити. Затова се разглеждат като потенциални места за изграждане на бъдещи човешки бази.
Достъпът до тях обаче е сериозно техническо предизвикателство заради стръмните склонове, дълбоките пропадания и неравния терен.
Екипът вече е провел изпитания на колелата в пещери и лавови тунели на южнокорейския остров Чеджу. По-малък прототип е тестван и в лабораторни условия, включително върху симулиран лунен реголит, фин прахообразен материал, покриващ повърхността на Луната, както и при екстремни температури и в кал.
Резултатите от изследването, публикувано в научното списание Science Robotics, показват, че колелото може да преодолява препятствия с височина до 20 сантиметра и да издържа на удари, еквивалентни на падане от 100 метра при лунна гравитация.

Изкуственият интелект ще помага на лунохода да се придвижва
Следващият етап от проекта предвижда разработването на луноход, който може самостоятелно да взема решения за придвижването си.
По тази задача работи Юисъб Юн, магистърски студент в KAIST, който използва изкуствен интелект за оптимизиране на конструкцията и управлението на робота.
Подходът се основава на т.нар. обучение с подсилване (reinforcement learning), при което AI система се учи чрез проби и грешки, като получава обратна връзка за резултатите от действията си.
Целта е да бъде разработена система, която определя най-подходящата форма на робота и оптималния брой колела според препятствията, които трябва да преодолее.
„Смятам, че способността на изкуствения интелект да се адаптира може да помогне на космическите изследвания“, коментира Юн пред CNN.
Подобна автономност би била особено полезна при изследването на лунни пещери, където комуникацията със Земята може да бъде затруднена, а роботът трябва да реагира на непредвидени препятствия.
Южна Корея увеличава инвестициите в космически технологии
Разработката е част от усилията на Южна Корея да засили позициите си в космическата индустрия.
В проектобюджета си за 2027 г. страната предвижда рекордните 1,65 трилиона вона (приблизително 1,2 млрд. долара) за развитие на космически технологии, което представлява увеличение с 47% спрямо 2026 г., посочва CNN.
Космическата програма се координира от Корейската аерокосмическа администрация (KASA), създадена през 2024 г. Дългосрочната ѝ цел е Южна Корея да се нареди сред петте водещи космически сили в света.
Проектът за разгъващите се колела е една от няколкото разработки на KAIST, финансирани от агенцията.
Следващата задача пред изследователите е да превърнат успешно тестваната конструкция в надеждна система, която може да се използва при реална лунна мисия.
За Сънг-бин Ли проектът има и лично значение. Той разказва пред CNN, че още от детството си се вдъхновява от хората, които поемат трудни предизвикателства, въпреки несигурността дали ще успеят.
„Възхищавах се на хората, които се осмеляват да опитат, дори когато знаят, че пътят ще бъде труден. И се стремя да бъда като тях“, казва той.
СВЪРЗАНИ СТАТИИ
SpaceX изстреля Starship в орбита за първи път
При 14-ия тестов полет ракетната система достигна околоземна орбита, където трябва да направи шест обиколки и да разположи 26 Starlink V3 сателита, докато SpaceX тества ключови технологии за бъдещи мисии до Луната
Венера може да е погълнала собствената си луна
Ново изследване предполага, че изключително бавното въртене на Венера и нейната гравитация биха могли постепенно да привлекат хипотетичен спътник навътре, докато той се разпадне и изчезне в планетата

Астрономи твърдят, че са разгадали една от най-големите мистерии на Сатурн
Ново изследване разкрива как древен космически сблъсък и една изчезнала луна са променили орбитите в системата и са създали емблематичните пръстени на планетата
Последни Технологии
виж още
OpenAI отхвърли обвиненията, че е уволнила трима служители заради критиките им относно безопасността на AI
Компанията твърди, че изследователите са нарушили правилата за работа с чувствителна информация, докато те предупреждават, че уволненията могат да ограничат открития дебат за рисковете от AI
Учени разработват инструмент с AI, който открива признаци на стареене в кръвните клетки
Разработената в Барселона технология анализира структурата на клетъчните ядра и може да помогне за откриването на нови терапии, насочени към подмладяване на стволовите клетки и подобряване на функциите на имунната система
Може ли човешкият мозък да създава нови неврони? Учените търсят отговор на вековен въпрос
Нови изследвания оспорват дългогодишното убеждение, че мозъкът не може да произвежда нервни клетки в зряла възраст, и разкриват потенциални възможности за лечение на невродегенеративни заболявания
Последни Profit
виж още
Европейските правителства остават разделени по въпроса за Израел, а общественото недоволство нараства
Въпреки призивите за санкции срещу незаконните израелски селища Германия и Италия продължават да блокират общи мерки на ЕС, докато Европейската комисия се въздържа от нови предложения
Русия драстично съкращава средствата за лечение на рак на фона на рекордни военни разходи
Според проектобюджета за 2027 г. финансирането на националната програма за борба с онкологичните заболявания ще намалее близо 12 пъти, докато все повече пациенти са принудени сами да заплащат лекарствата си